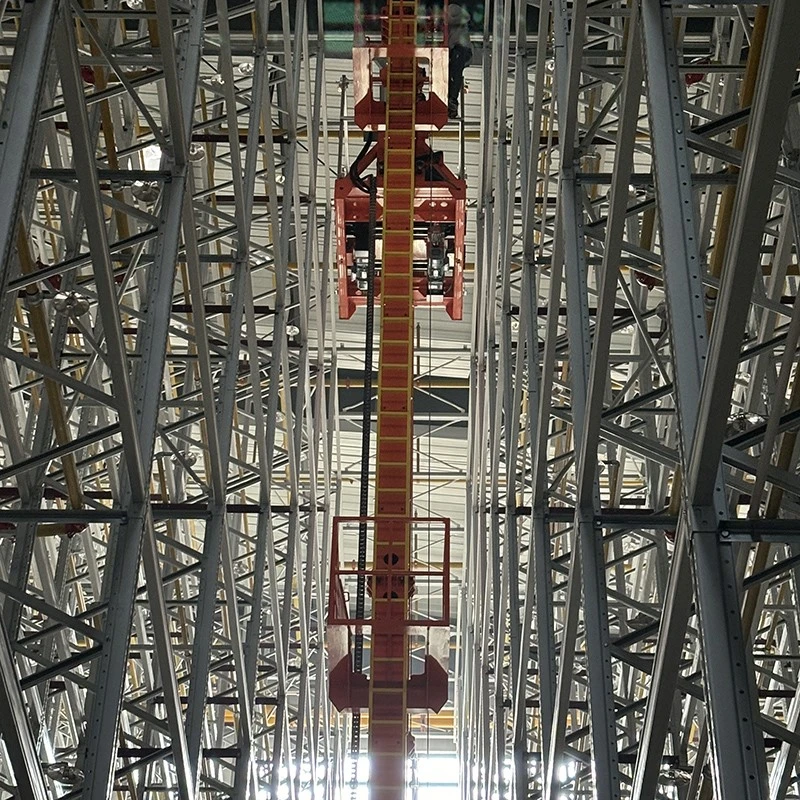
W modernych systymach magazynowych i produkcyjnych ôperacyje ôbsugi materyji i produktōw rozwinyły sie ôd tradycyjnego polyganio na robocie ryncznyj abo prostych maszinach do barzo wydajnego modelu skōncyntrowanego na zautōmatyzowanych rozwiōnzaniach ôbsugi materyji. Te rozwiōnzania ôpiyrajōm sie na prawidłach systymatycznych, co integrujōm percepcyjo, podyjmnowanie decyzyjōw i wykōnanie dlo ôsiōngniyńcio autōnōmicznego, akuratnego i wydajnego przepływu toworōw miyndzy rozmajtymi wynźlami, stowajōnc sie kluczowym spōmocyniym dlo inteligyntnyj logistyki i inteligyntnyj produkcyje.
Bazowe prawidła zautōmatyzowanych rozwiōnzań ôbsugiwanio materyji idzie podsumowoć za architektura zawrzityj-pytle "percepcyje informacyje-planowanio ścieżki-kōntrole ruchu-spōlnego wykōnowanio." Warstwa percepcyje informacyje skłodo sie z rozmajtych czujnikōw, maszin idyntyfikacyjnych i systymōw pozycjōnowanio, w tym LiDAR, kamer wizyjnych, enkoderōw, czytnikōw RFID i inercyjnych jednostek pōmiarowych. Ône grōmadzōm informacyje w czasie rzeczywistym na tymat kōntur strzodowiska, pozycyje toworōw, postawy sprzętu i przeszkōd, zapewniajōnc niezawodne zdrzōdła danych do niyskorniyjszego podejmowanio decyzyjōw i zapewniajōnc wszechstrōnno świadōmość status quo w dynamicznie zmiyniajōncych sie scynariuszach.
Na bazie widzianych danych wchodzōm do gry algorytmy planowanio ściyżek i harmōnowanio. Systym ôprogramowanio gyneruje wykōnalne i wydajne trajektoryje ruchu podle docylowych pōnktōw i ôgraniczyń zodań ôbsugiwanio (takich jak unikanie przeszkōd, ôgraniczynia wartkości i ôptymalne spotrzebowanie ynergije), ze użyciym poszukowanio grafikōw, algorytmu A*, algorytmu Dijkstra abo stochastycznyj planowanio ścieżki ôpartego na prōbkowaniu. W scynariuszach spōłpracy z wielomaszinami, cyntralny modul harmōnizowanio integruje pozycyje czasu rzeczywistego i koleje zadań kożdyj jednostki ôbsugiwanio dlo globalnyj ôptymalizacyje i alokacyje, unikajōnc zaciśniyńcio i kōnfliktōw jak tyż maksymalizujōnc ôgōlno przepustowość.
Warstwa kōntrole ruchu je ôdpowiedzialno za przekłodanie wynikōw planowanio na ôkryślōne polecynia wykōnanio. Na bazie modelōw kinymatycznych i ôgraniczyń dynamicznych, kōntroler wydowo akuratne kōmandy wartkości i ôkrōngowego momentu do jednostek napōmniyniowych (takich jak motory, koła kerownicze i serwosystymy), co zapewnio, iże urzōndzynia ôbsugiwe fungujōm stabilnie wzduż wczasnij ôkryślōnyj trajektoryje. W przipadku pojazdōw takich jak Autōmatyzowane Pojazdy Kerowane (AGV) i Autōnōmiczne Mobilne Roboty (AMR), kōntrola sprzōntu zwrotnego i korekcyjo zawrzityj pyntle sōm czynsto łōnczōne, coby korygować ôdchylynia trajektoryje sprawiōne ôd niyrōwnych zmian grōntu abo ôbciynżynio w czasie rzeczywistym, zapewniajōnc akuratność pozycjōnowanio i.
Warstwa spōlnego wykōnowanio ôdzwierciedlo integracyjo systymu. Urzōndzynia do ôbsugi materyji łōnczōm sie ze systymami zarzōndzanio magazynym (WMS), systymami wykōnowanio produkcyje (MES) i inkszymi systymami kōntrole linije produkcyje, dostowajōnc instrukcyje zadań i dostarczajōnc ôdpowiedzi na tymat stanu wykōnowanio, coby ôsiōngnōnć bezproblemowo integracyjo miyndzy magazynym, zortowaniym i produkcyjōm. Dziynki zunifikowanymu protokołowi kōmunikacyjnymu i interfejsowi danych, jednostki ôbsugi rozmajtych markōw i zortōw mogōm spōłpracować na tyj samyj platformie, tworzōnc elastyczny i skalowalny nec logistyczny.
Prawidła bezpiyczyństwa sōm wdrażane w czasie cołkigo procesu. Systym zawiyro wielopoziōmowe mechanizmy ôchrōny, w tym wirtualne ôgraniczōne przestrzyństwa i ôgraniczynia wartkości na poziōmie ôprogramowanio, masziny do wykrywanio zderzyń i zatrzymanio nogłōwnego na poziōmie sprzyntu jak tyż strategije spowolniynio abo unikanio zbliżajōncego sie persōnelu, zapewniajōnc tym samym bezpiyczyństwo ludzi i urzōndzyń w tym samym czasie poprawiajōnce wydajność.
Podsumowujōnc, zautōmatyzowane rozwiōnzania dlo ôbsugiwanio materyji ôpiyrajōm sie na ôrganicznyj integracyji percepcyje, podejmowanio decyzyjōw, kōntrole i spōłprace. Dziynki inteligyntnym algorytmōm napyndzanym danymi i siyłownikōm ô wysokij precyzyji, ôsiōngajōm bezpieczny, wydajny i elastyczny przepływ materyji we słożōnych strzodowiskach, zapewniajōnc solidny ôperacyjny fōndamynt dlo modernych lyńcuchōw dostaw i systymōw produkcyje.